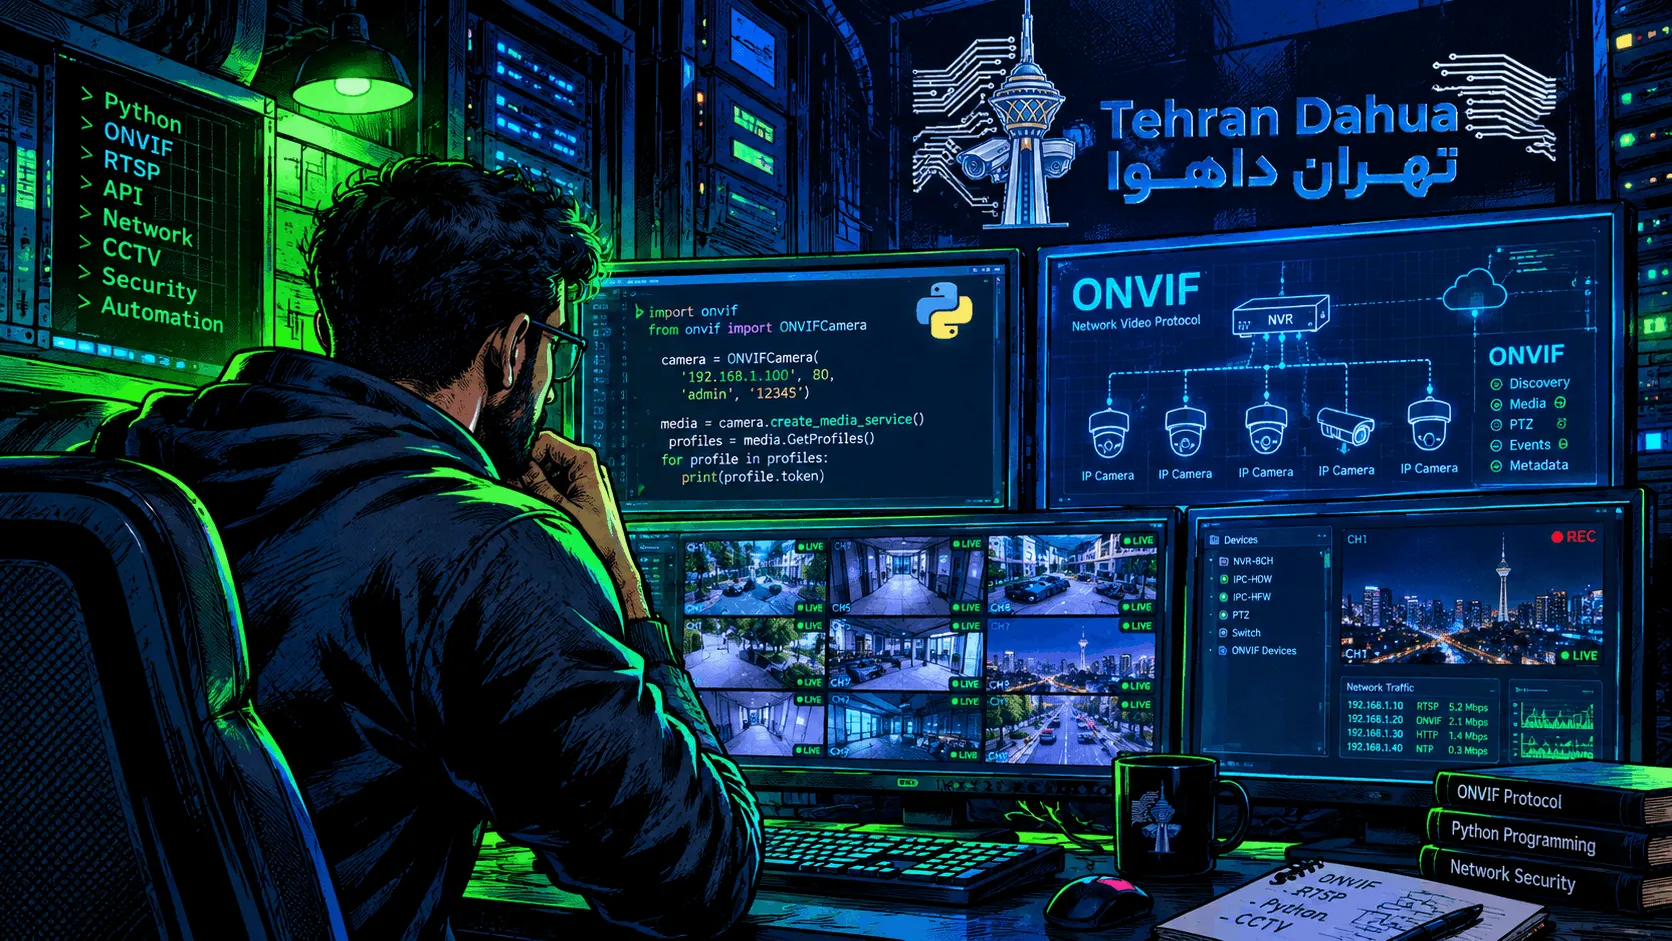
ساخت AI Agent هوشمند برای دوربین مداربسته داهوا با پروتکل ONVIF و RTSP در پایتون
مقدمه — از دوربین منفعل تا عامل تصمیمگیرنده مستقل
دوربین مداربسته دیگر فقط ضبط نیست. در معماریهای نظارتی نسل جدید، دوربین نقطهی ورود یک Autonomous Surveillance Agent است؛ سیستمی که میبیند، درک میکند، استدلال میکند و اقدام میکند — بدون دخالت انسان در حلقه.
این تحول از یک پارادایم ساده نشأت میگیرد: ترکیب استریم ویدیویی خام با مدلهای Vision-Language مثل GPT-4o، Claude 3.5 Sonnet، یا YOLOv10 که قادر به فهم معنایی صحنه هستند، نه صرفاً تشخیص حرکت.
چرا داهوا؟
دوربینهای IPC داهوا به دلایل زیر بهترین کاندید برای این ادغام هستند:
- پشتیبانی کامل از ONVIF Profile S, G, T — استاندارد بینالمللی برای دوربینهای IP که اتصال vendor-agnostic را ممکن میکند
- پشتیبانی از Sub-stream با رزولوشن مستقل — حیاتی برای inference در لایه Edge
- PTZ SDK باز — امکان کنترل SpeedDome از طریق ONVIF مستقیماً در پK باز — امکان کنترل SpeedDome از طریق ONVIF مستقیماً در پ.265، مناسب برای OpenCV و FFmpeg
تهران داهوا به عنوان تأمینکننده رسمی دوربینهای شبکه داهوا در ایران، طیف کاملی از دوربینهای IPC سری Lite، Pro و Ultra را با گارانتی معتبر ارائه میدهد — دوربینهایی که به طور خاص برای پیادهسازی این معماری آزمایش شدهاند.
پیشنیازهای سختافزاری و نر3 id="hardware-prereqs">سختافزار دوربینختافزار دوربین
برای پیادهسازی AI Agent روی دوربین داهوا، دوربین باید این مشخصات را داشته باشد:
داقلی توصیهشده| رزولوشن Main Stream | 2MP (1920×1080) |
| رزولوشن Sub-stream | CIF تا 720p، تنظیمپذیر |
| نرخ فریم | 25fps در Main، 15fps در Sub |
| پروتکل | ONVIF Profile S (حداقل) |
| کدک | H.264 یا H.265 |
| فریمور | داهوا نسخه 2.800 به بالا |
سریهای IPC-HDW، IPC-HFW، و SD داهوا همگی این الزامات را برآورده میکنند.
زیرساخت شبکه
- سوئیچ PoE با استاندارد IEEE 802.3af/at (مثل سوئیچهای داهوا PFS سری 3000)
- آدرسدهی ثابت برای دوربینها در زیرشبکه مجزا (مثلاً
192.168.1.0/24) - اطمینان از اینکه MTU شبکه روی 1500 تنظیم است
- پهنای باند رزروشده: حداقل 4 Mbps به ازای"># Python 3.10+ الزامی است python --version # Python 3.10.x یا بالاتر # نصب وابستگیهای اصلی pip install onvif-zeep==0.2.12 pip install opencv-python==4.9.0.80 pip install numpy==1.26.4 pip install langchain==0.2.16 pip install langgraph==0.1.19 pip install ultralytics==8.2.87 # YOLOv10 pip install httpx==0.27.0 pip install Pillow==10.4.0
توجه: نسخههای دقیق بالا برای compatibility آزمایششدهاند. از open range مثل
>=در production استفاده نکنید.
گام 1 — فعالسازی و پیکربندی ONVIF در دوربین IP داهوا
ورود به وب پنل و فعالسازی ONVIF
- مرورگر را باز کنید و به آدرس IP دوربین بروید (پیشفرض:
192.168.1.108) - با اعتبارسنجی پیشفرض وارد شوید:
admin / admin— بلافاصله رمز عبور را تغییر دهید - مسیر: Setup → Network → Advanced → Integration Protocol
- گزینه Enable ONVIF را فعال کنید
- یک کاربر ONVIF اختصاصی بسازید:
- Username:
onvif_agent - Password: حاربر ONVIF اختصاصی بسازید:
- Username:
onvif_agent - Password: حr
- Username:
- Username:
تفاوت RTSP و ONVIF — درک معماری پروتکل
این تمایز در طراحی AI Agent حیاتی است:
RTSP (Real-Time Streaming Protocol): فقط برای انتقال فریمهای ویدیویی خام، کانال یکطرفه (دوربین → سرور).
- آدرس Main Stream داهوا:
rtsp://user:pass@192.168.1.108:554/cam/realmonitor?channel=1&subtype=0 - آدرس Sub-stream داهوا:
rtsp://user:pass@192.168.1.108:554/cam/realmonitor?channel=1&subtype=1
ONVIF (Open Network Video Interface Forum): پروتکل مبتنی بر SOAP/WS برای کنترل و متادیتا، کانال دوطرفه (کنترل PTZ، دریافت رویدادها، کوئری مشخصات دستگاه). پورت پیشفرض داهوا: 80 (HTTP) یا 443 (HTTPS).
در معماری AI Agent، RTSP داده میدهد و ONVIF فرمان میگیرد.
گام 2 — اتصال به استریم RTSP و کنترل ONVIF با پایتون
کد اتصال به استریم RTSP دوربین داهوا
"""
dahua_rtsp_reader.py
اتصال پایدار به استریم RTSP دوربین مداربسته داهوا با OpenCV
"""
import cv2
import time
import logging
from dataclasses import dataclass
from typing import Generator, Optional
logging.basicConfig(level=logging.INFO)
logger = logging.getLogger(__name__)
@dataclass
class DahuaCamera:
"""پارامترهای اتصال به دوربین داهوا"""
host: str
port: int = 554
username: str = ""
password: str = ""
channel: int = 1
use_substream: bool = True # True = Sub-stream، کمتر مصرف پردازشی
@property
def rtsp_url(self) -> str:
subtype = 1 if self.use_substream else 0
return (
f"rtsp://{self.username}:{self.password}@"
f"{self.host}:{self.port}/cam/realmonitor"
f"?channel={self.channel}&subtype={subtype}"
)
class RTSPStreamReader:
"""
مدیریت استریم RTSP با قابلیت reconnect خودکار.
از Sub-stream برای کاهش latency استفاده میکند.
"""
def __init__(self, camera: DahuaCamera, max_retries: int = 5):
self.camera = camera
self.max_retries = max_retries
self._cap: Optional[cv2.VideoCapture] = None
def _build_capture(self) -> cv2.VideoCapture:
"""ساخت VideoCapture با تنظیمات بهینه برای latency پای"""
url = self.camera.rtsp_ = self.camera.rtsp_url
cap = cv2.VideoCapture(url, cv2.CAP_FFMPEG)
cap.set(cv2.CAP_PROP_BUFFERSIZE, 1)
cap.set(cv2.CAP_PROP_FPS, 15)self.camera.host} برError(f"اتصال به {self.camera.host} برقرار نشد.")
logger.info(
"اتصال RTSP برقرار شد: %s | رزولوشن: %dx%d",
self.camera.host,
int(cap.get(cv2.CAP_PROP_FRAME_WIDTH)),
int(cap.get(cv2.CAP_PROP_FRAME_HEIGHT)),
)
return cap
def frame_generator(self) -> Generator:
"""
ژنراتور فریم با مدیریت خودکار reconnect.
هر بار yield میکند یک numpy array به شکل (H, W, 3) BGR.
"""
retry_count = 0
while retry_count < self.max_retries:
try:
self._cap = self._build_capture()
retry_count = 0
while True:
ret, frame = self._cap.read()
if not ret:
logger.warning("فریم دریافت نشد — تلاش برای reconnect...")
break
yield frame
except ConnectionError as exc:
retry_count += 1
wait = min(2 ** retry_count, 30)
logger.error("%s | تلاش %d/%d | انتظار %ds", exc, retry_count, self.max_retries, wait)
time.sleep(wait)
finally:
if self._cap:
self._cap.release()
raise RuntimeError("حداکثر تعداد تلاش برای اتصال مصرف شد.")
if __name__ == "__main__":
cam = DahuaCamera(
host="192.168.1.108",
username="onvif_agent",
password="YourStrongPass!23",
use_substream=True,
)
reader = RTSPStreamReader(cam)
for i, frame in enumerate(reader.frame_generator()):
cv2.imshow("Dahua Live", frame)
if cv2.waitKey(1) & 0xFF == ord("q"):
break
if i >= 300:
break
cv2.destroyAllWindows()کد کنترل ONVIF — واکشی مشخصات و حرکت PTZ
"""
dahua_onvif_controller.py
کنترل دوربین داهوا از طریق پروتکل ONVIF — مشخصات دستگاه و PTZ Continuous Move
"""
from onvif import ONVIFCamera
import logging
import time
logger = logging.getLogger(__name__)
class DahuaONVIFController:
"""
رابط ONVIF برای دوربینهای داهوا.
پشتیبانی از: واکشی مشخصات، کنترل PTZ، دریافت پروفایلهای استریم.
"""
def __init__(self, host: str, port: int, username: str, password: str):
self.host = host
self._ port, username, password)
self._ptz = None
self._media =tz = None
self._media = None
self._profile_token: str = ""
def connect(self) -> None:
self._media = self._cam.create_media_service()
self._ptz = self._cam.create_ptz_service()
profiles = self._media.GetProfiles()
if not profiles:
raise RuntimeError("پروفایل رسانهای یافت نشد.")
self._profile_token = profiles[0].token
logger.info("ONVIF متصل شد. Profile token: %s", self._profile_token)
def get_device_info(self) -> dict:
device_service = self._cam.create_devicemgmt_service()
info = device_service.GetDeviceInformation()
return {
"manufacturer": info.Manufacturer,
"model": info.Model,
"firmware": info.FirmwareVersion,
"serial": info.SerialNumber,
"hardware_id": info.HardwareId,
}
def ptz_continuous_move(
self,
pan: float = 0.0,
tilt: float = 0.0,
zoom: float = 0.0,
duration_seconds: float = 1.0,
) -> None:
"""
حرکت پیوسته دوربین PTZ داهوا.
Args:
pan: سرعت چرخش افقی (-1.0 تا 1.0)
tilt: سرعت چرخش عمودی (-1.0 تا 1.0)
zoom: سرعت زوم (-1.0 تا 1.0)
duration_seconds: مدت زمان حرکت
"""
if not self._ptz:
raise RuntimeError("ابتدا متد connect() را فراخوانی کنید.")
request = self._ptz.create_type("ContinuousMove")
request.ProfileToken = self._profile_token
request.Velocity = {
"PanTilt": {"x": pan, "y": tilt},
"Zoom": {"x": zoom},
}
self._ptz.ContinuousMove(request)
logger.info("PTZ در حال حرکت: pan=%.2f, tilt=%.2f, zoom=%.2f", pan, tilt, zoom)
time.sleep(duration_seconds)
self._ptz.Stop({"ProfileToken": self._profile_token})
logger.info("PTZ متوقف شد.")
def get_rtsp_url(self, use_substream: bool = True) -> str:
stream_setup = {
"Stream": "RTP-Unicast",
"Transport": {"Protocol": "RTSP"},
}
uri_response = self._media.GetStreamUri(
{"StreamSetup": stream_setup, "ProfileToken": self._profile_token}
)
return uri_response.Uri
if __name__ == "__main__":
controller = DahuaONVIFController(
host="192.168.1.108",
port=80,
username="onvif_agent",
password="YourStrongPass!23",
)
controller.connect()
info = controller.get_device_info()
print(f"مدل دوربین: {info['model']} | فریمور: {info['firmware']}")
controller.ptz_continuous_move(pan=0.3, tilt=0.0, duration_seconds=2.0)گام 3 — معماری کامل AI Agent هوشمند برای دوربین مداربسته
این معماری سهلایهای استاندارد در حوزه Agentic AI Vision Systems است:
┌─────────────────────────────────────────────────────────┐
│                    SURVEILLANCE AI AGENT                │
├─────────────────┬───────────────────┬───────────────────┤
│  PERCEPTION     │    REASONING      │     ACTION        │
│  Layer 1        │    Layer 2        │     Layer 3       │
│                 │                   │                   │
│  RTSP Stream    │   LLM / VLM       │  PTZ Control      │
│  OpenCV Decode  │   (GPT-4o /       │  Webhook Call     │
│  YOLOv10 Infer  │   YOLOv10+NLP)    │  Alarm Trigger    │
│  Frame Buffer   │   Scene Context   │  Notification     │
└─────────────────┴───────────────────┴───────────────────┘
لایه ادراک (Perception) — تشخیص اشیاء با YOLOv10
"""
perception_layer.py
استخراج فریم و تشخیص اشیاء با YOLOv10 — لایه ادراک AI Agent
"""
import cv2
import numpy as np
from ultralytics import YOLO
from dataclasses import dataclass, field
from typing import List, Optional
import base64
import io
from PIL import Image
@dataclass
class Detection:
label: str
confidence: float
bbox: tuple # (x1, y1, x2, y2) نرمالشده
is_person: bool = False
@dataclass
class PerceptionResult:
frame_id: int
detections: List[Detection] = field(default_factory=list)
has_suspicious_activity: bool = False
encoded_frame: Optional[str] = None # Base64 برای ارسال به VLM
class PerceptionLayer:
"""
لایه ادراک: دریافت فریم، اجرای YOLOv10، فیلتر رویدادهای مشکوک.
از YOLOv10n (nano) برای تعادل سرعت/دقت در Edge استفاده میشود.
"""
SUSPICIOUS_LABELS = {"person", "backpack", "suitcase", "knife"}
def __init__(self, model_path: str = "yolov10n.pt", confidence_threshold: float = 0.45):
self.model = YOLO(model_path)
self.conf_threshold = confidence_threshold
self._frame_counter = 0
def process_frame(self, frame: np.ndarray) -> PerceptionResult:
self._frame_counter += 1
h, w = frame.shape[:2]
results = self.model(frame, conf=self.conf_threshold, verbose=False)
detections: List[Detection] = []
for result in results:
for box in result.boxes:
label = self.model.names[int(box.cls[0])]
confidence = float(box.conf[0])
x1, y1, x2, y2 = box.xyxy[0].tolist()
norm_bbox = (x1 / w, y1 / h, x2 / w, y2 / h)
detections.append(
Detection(label=label, confidence=confidence,
bbox=norm_bbox, is_person=(label == "person"))
)
detected_labels = {d.label for d in detections}
has_suspicious = bool(detected_labels & self.SUSPICIOUS_LABELS)
result_obj = PerceptionResult(
frame_id=self._frame_counter,
detections=detections,
has_suspicious_activity=has_suspicious,
)
if has_suspicious:
result_obj.encoded_frame = self._encode_frame(frame)
return result_obj
@staticmethod
def _encode_frame(frame: np.ndarray) -> str:
rgb_frame = cv2.cvtColor(frame, cv2.COLOR_BGR2RGB)
pil_image = Image.fromarray(rgb_frame)
buffer = io.BytesIO()
pil_image.save(buffer, format="JPEG", quality=85)
return base64.b64encode(buffer.getvalue()).decode("utf-8")لایه استدلال (Reasoning) — تحلیل صحنه با VLM
"""
reasoning_layer.py
لایه استدلال: ارسال فریم و متادیتا به VLM جهت درک معنایی صحنه
"""
import httpx
import json
import logging
from dataclasses import dataclass
from typing import Optional
from perception_layer import PerceptionResult
logger = logging.getLogger(__name__)
@dataclass
class SceneAnalysis:
threat_level: int # 0=بدون تهدید، 1=مشکوک، 2=خطرناک
description: str
recommended_action: str
requires_ptz_track: bool = False
target_bbox: Optional[tuple] = None
class ReasoningLayer:
SYSTEM_PROMPT = """
تو یک سیستم تحلیل نظارت تصویری هوشمند هستی.
صحنه تصویری و لیست اشیاء تشخیصدادهشده را دریافت میکنی.
باید پاسخ JSON با این فیلدها برگردانی:
- threat_level: عدد صحیح 0 تا 2
- description: توضیح فارسی صحنه در یک جمله
- recommended_action: یکی از: "monitor", "track_ptz", "trigger_alarm", "notify_operator"
- requires_ptz_track: true/false
- target_description: توضیح هدف اصلی برای دنبال کردن (اگر نیاز باشد)
""".strip()
def __init__(self, api_key: str, model: str = "gpt-4o",
endpoint: str = "https://api.openai.com/v1"):
self.api_key = api_key
self.model = model
self.endpoint = endpoint
def analyze(self, perception_result: PerceptionResult) -> Optional[SceneAnalysis]:
if not perception_result.has_suspicious_activity:
return None
detection_summary = self._build_detection_summary(perception_result)
messages = [
{"role": "system", "content": self.SYSTEM_PROMPT},
{"role": "user", "content": self._build_user_message(
detection_summary, perception_result.encoded_frame)},
]
try:
response = self._call_vlm(messages)
return self._parse_response(response, perception_result)
except Exception as exc:
logger.error("خطا در تحلیل VLM: %s", exc)
return None
def _build_detection_summary(self, result: PerceptionResult) -> str:
lines = [f"فریم شماره {result.frame_id}:"]
for det in result.detections:
lines.append(f" - {det.label} با اطمینان {det.confidence:.0%} در موقعیت {det.bbox}")
return "\n".join(lines)
def _build_user_message(self, summary: str, encoded_frame: Optional[str]) -> list:
content = [{"type": "text", "text": f"اطلاعات تشخیص:\n{summary}"}]
if encoded_frame:
content.append({
"type": "image_url",
"image_url": {"url": f"data:image/jpeg;base64,{encoded_frame}", "detail": "low"},
})
return content
def _call_vlm(self, messages: list) -> dict:
with httpx.Client(timeout=15.0) as client:
response = client.post(
f"{self.endpoint}/chat/completions",
headers={"Authorization": f"Bearer {self.api_key}"},
json={"model": self.model, "messages": messages,
"max_tokens": 256, "response_format": {"type": "json_object"}},
)
response.raise_for_status()
return response.json()
def _parse_response(self, response: dict,
perception_result: PerceptionResult) -> SceneAnalysis:
content = response["choices"][0]["message"]["content"]
data = json.loads(content)
target_bbox = None
if data.get("requires_ptz_track"):
persons = [d for d in perception_result.detections if d.is_person]
if persons:
target_bbox = persons[0].bbox
return SceneAnalysis(
threat_level=int(data.get("threat_level", 0)),
description=data.get("description", ""),
recommended_action=data.get("recommended_action", "monitor"),
requires_ptz_track=bool(data.get("requires_ptz_track", False)),
target_bbox=target_bbox,
)لایه اقدام (Action) — واکنش خودکار Agent
"""
action_layer.py
لایه اقدام: کنترل PTZ، ارسال نوتیفیکیشن، فعالسازی آژیر
"""
import httpx
import logging
from reasoning_layer import SceneAnalysis
from dahua_onvif_controller import DahuaONVIFController
logger = logging.getLogger(__name__)
class ActionLayer:
def __init__(self, ptz_controller: DahuaONVIFController,
webhook_url: str = "", telegram_bot_token: str = "",
telegram_chat_id: str = ""):
self.ptz = ptz_controller
self.webhook_url = webhook_url
self.telegram_bot_token = telegram_bot_token
self.telegram_chat_id = telegram_chat_id
def execute(self, analysis: SceneAnalysis) -> None:
if analysis is None:
return
logger.info("اقدام: %s | سطح تهدید: %d | توضیح: %s",
analysis.recommended_action, analysis.threat_level, analysis.description)
action_map = {
"monitor": self._do_monitor,
"track_ptz": self._do_ptz_track,
"trigger_alarm": self._do_trigger_alarm,
"notify_operator": self._do_notify,
}
handler = action_map.get(analysis.recommended_action, self._do_monitor)
handler(analysis)
def _do_monitor(self, analysis: SceneAnalysis) -> None:
logger.info("حالت نظارت: ثبت رویداد — %s", analysis.description)
def _do_ptz_track(self, analysis: SceneAnalysis) -> None:
if not analysis.target_bbox:
logger.warning("هدف برای PTZ tracking مشخص نشد.")
return
x1, y1, x2, y2 = analysis.target_bbox
center_x = (x1 + x2) / 2
center_y = (y1 + y2) / 2
pan_error = center_x - 0.5
tilt_error = 0.5 - center_y
gain = 0.6
pan_velocity = max(-0.8, min(0.8, pan_error * gain))
tilt_velocity = max(-0.8, min(0.8, tilt_error * gain))
logger.info("PTZ tracking: pan=%.2f, tilt=%.2f", pan_velocity, tilt_velocity)
self.ptz.ptz_continuous_move(pan=pan_velocity, tilt=tilt_velocity, duration_seconds=0.5)
def _do_trigger_alarm(self, analysis: SceneAnalysis) -> None:
if not self.webhook_url:
logger.warning("Webhook URL تنظیم نشده است.")
return
payload = {"event": "alarm_trigger", "threat_level": analysis.threat_level,
"description": analysis.description, "timestamp": __import__("time").time()}
try:
with httpx.Client(timeout=5.0) as client:
response = client.post(self.webhook_url, json=payload)
response.raise_for_status()
logger.info("Webhook ارسال شد — Status: %d", response.status_code)
except httpx.HTTPError as exc:
logger.error("خطا در ارسال Webhook: %s", exc)
def _do_notify(self, analysis: SceneAnalysis) -> None:
if not self.telegram_bot_token:
return
message = (f"🔔 هشدار دوربین مداربسته\n"
f"سطح تهدید: {analysis.threat_level}/2\n"
f"توضیح: {analysis.description}")
url = f"https://api.telegram.org/bot{self.telegram_bot_token}/sendMessage"
try:
with httpx.Client(timeout=5.0) as client:
client.post(url, json={"chat_id": self.telegram_chat_id, "text": message})
except httpx.HTTPError as exc:
logger.error("خطا در ارسال نوتیفیکیشن: %s", exc)اورکسترایتور نهایی — اتصال سه لایه
"""
agent_orchestrator.py
اورکسترایتور اصلی AI Agent — اتصال Perception, Reasoning, Action
"""
import logging
from dahua_rtsp_reader import DahuaCamera, RTSPStreamReader
from dahua_onvif_controller import DahuaONVIFController
from perception_layer import PerceptionLayer
from reasoning_layer import ReasoningLayer
from action_layer import ActionLayer
logging.basicConfig(level=logging.INFO, format="%(asctime)s [%(levelname)s] %(message)s")
logger = logging.getLogger(__name__)
def run_agent(
camera_host: str,
camera_user: str,
camera_pass: str,
openai_api_key: str,
webhook_url: str = "",
inference_interval: int = 5,
) -> None:
camera = DahuaCamera(host=camera_host, username=camera_user,
password=camera_pass, use_substream=True)
ptz_controller = DahuaONVIFController(camera_host, 80, camera_user, camera_pass)
ptz_controller.connect()
perception = PerceptionLayer(model_path="yolov10n.pt", confidence_threshold=0.45)
reasoning = ReasoningLayer(api_key=openai_api_key)
action = ActionLayer(ptz_controller=ptz_controller, webhook_url=webhook_url)
logger.info("AI Agent راهاندازی شد. شروع نظارت...")
reader = RTSPStreamReader(camera)
frame_count = 0
for frame in reader.frame_generator():
frame_count += 1
perception_result = perception.process_frame(frame)
if perception_result.has_suspicious_activity and frame_count % inference_interval == 0:
logger.info("رویداد مشکوک در فریم %d — ارسال به VLM...", frame_count)
scene_analysis = reasoning.analyze(perception_result)
action.execute(scene_analysis)
if __name__ == "__main__":
import os
from dotenv import load_dotenv
load_dotenv()
run_agent(
camera_host=os.getenv("DAHUA_HOST", "192.168.1.108"),
camera_user=os.getenv("DAHUA_USER"),
camera_pass=os.getenv("DAHUA_PASS"),
openai_api_key=os.getenv("OPENAI_API_KEY"),
webhook_url=os.getenv("WEBHOOK_URL", ""),
inference_interval=5,
)نکات حیاتی عیبیابی و بهینهسازی
.png)
مدیریت تأخیر (Latency) در تحلیل ریلتایم
بزرگترین چالش عملی در این معماری، تعادل بین تأخیر End-to-End و دقت تحلیل است. فراخوانی VLM (GPT-4o) برای هر فریم ممکن است 500ms تا 2s طول بکشد.
# 1. استفاده از Sub-stream به جای Main Stream
camera = DahuaCamera(use_substream=True)
# 2. پردازش غیرهمزمان با ThreadPoolExecutor
from concurrent.futures import ThreadPoolExecutor
executor = ThreadPoolExecutor(max_workers=2)
future = executor.submit(reasoning.analyze, perception_result)
# 3. Frame skipping هوشمند — فقط فریمهای با تغییر pixel بالا به VLM ارسال شوند
def has_significant_motion(prev_frame, curr_frame, threshold=0.05):
diff = cv2.absdiff(prev_frame, curr_frame)
return diff.mean() / 255.0 > thresholdسختکردن امنیتی (Security Hardening) پورتهای ONVIF
# 1. محدودسازی دسترسی به ONVIF فقط از IP سرور agent
iptables -A INPUT -p tcp --dport 80 -s 192.168.1.50 -j ACCEPT
iptables -A INPUT -p tcp --dport 80 -j DROP
# 2. غیرفعال کردن سرویسهای غیرضروری
# Setup → Network → Advanced → Disable: UPnP, Multicast
# Setup → Network → HTTPS → فعالسازی TLS# هیچگاه credentials را در کد hard-code نکنید
import os
from dotenv import load_dotenv
load_dotenv()
CAMERA_USER = os.getenv("DAHUA_USER")
CAMERA_PASS = os.getenv("DAHUA_PASS")
OPENAI_KEY = os.getenv("OPENAI_API_KEY")مهم: پورت RTSP (554) نباید در اینترنت expose شود. برای دسترسی از خارج از شبکه محلی، از VPN یا SSH Tunnel استفاده کنید.
نتیجهگیری و کالتواکشن
پیادهسازی AI Agent برای دوربین مداربسته داهوا با معماری سهلایه Perception → Reasoning → Action یک گام واقعی در مسیر نظارت مستقل (Autonomous Surveillance) است. ترکیب ONVIF Profile S/G/T با مدلهای Vision-Language و کنترل PTZ، امکاناتی را فراهم میکند که تا چند سال پیش فقط در اختیار سیستمهای نظامی و صنعتی بود.
تهران داهوا با بیش از یک دهه تجربه در توزیع دوربینهای شبکه داهوا در ایران، طیف کاملی از دوربینهای IPC، NVR و SpeedDome را با تضمین اصالت کالا، گارانتی معتبر، و پشتیبانی فنی تخصصی ارائه میدهد.
برای استعلام قیمت دوربین داهوا، خرید دستگاه NVR داهوا، یا دریافت مشاوره فنی رایگان برای طراحی سیستم نظارتی هوشمند خود، با ما در تماس باشید.
«بالاتر از نوسانات، حق مشتری را در نظر میگیریم»
سوالات متداول
.png)
آیا میتوان دوربین داهوا را بدون ONVIF از طریق پایتون کنترل کرد؟
بله، با استفاده مستقیم از RTSP فقط میتوانید استریم ویدیویی بگیرید. اما برای کنترل PTZ، تنظیم پارامترهای دوربین، یا دریافت رویدادهای Motion Detection، پروتکل ONVIF الزامی است. داهوا همچنین یک SDK اختصاصی (Dahua NetSDK) دارد که امکانات بیشتری میدهد اما vendor-specific است.
دوربین داهوا ONVIF دارد اما python-onvif-zeep خطای WS-Security میدهد. چه کار کنم؟
این مشکل معمولاً ناشی از اختلاف زمانی بین سرور پایتون و دوربین است (ONVIF از WS-Security با timestamp استفاده میکند). اطمینان حاصل کنید که: (1) ساعت دوربین با سرور همگام است (NTP یا دستی)؛ (2) Timezone هر دو یکسان باشد؛ (3) نسخه onvif-zeep دقیقاً 0.2.12 باشد — نسخههای جدیدتر ناسازگاری دارند.
برای ساخت AI Agent ریلتایم روی دوربین داهوا، چه سختافزار سروری توصیه میشود؟
برای اجرای YOLOv10n در CPU، یک سرور با Intel Core i5 نسل دهم به بالا برای 4-6 دوربین کافی است. برای inference سریعتر یا استفاده از YOLOv10m/l، یک GPU مثل NVIDIA RTX 3060 با 12GB VRAM میتواند 20-30+ دوربین همزمان را handle کند. اگر VLM call به OpenAI API را در pipeline قرار دهید، bottleneck شبکه و هزینه API است، نه GPU.
آیا این AI Agent با سیستمهای آژیر سایلکس (Silex) قابل ادغام است؟
بله. در لایه Action، با ارسال HTTP POST به webhook سیستم حفاظتی سایلکس میتوانید آژیر، رلههای خروجی، یا سایر اتوماسیونها را فعال کنید. تهران داهوا تجربه عملی در راهاندازی سیستمهای ترکیبی داهوا + سایلکس دارد — برای جزییات فنی ادغام با ما مشورت کنید.
.png)